
실제 ECU는 한 대면 충분
도구가 나머지 노드를 모두 재현하므로, 첫 ECU가 도착한 날부터 벤치 작업을 시작할 수 있습니다.
레스트버스 시뮬레이션이 귀사 네트워크 매트릭스로 나머지 모든 노드를 재현합니다. 실제 ECU 한 대가 기대하는 트래픽을 그대로 받습니다.
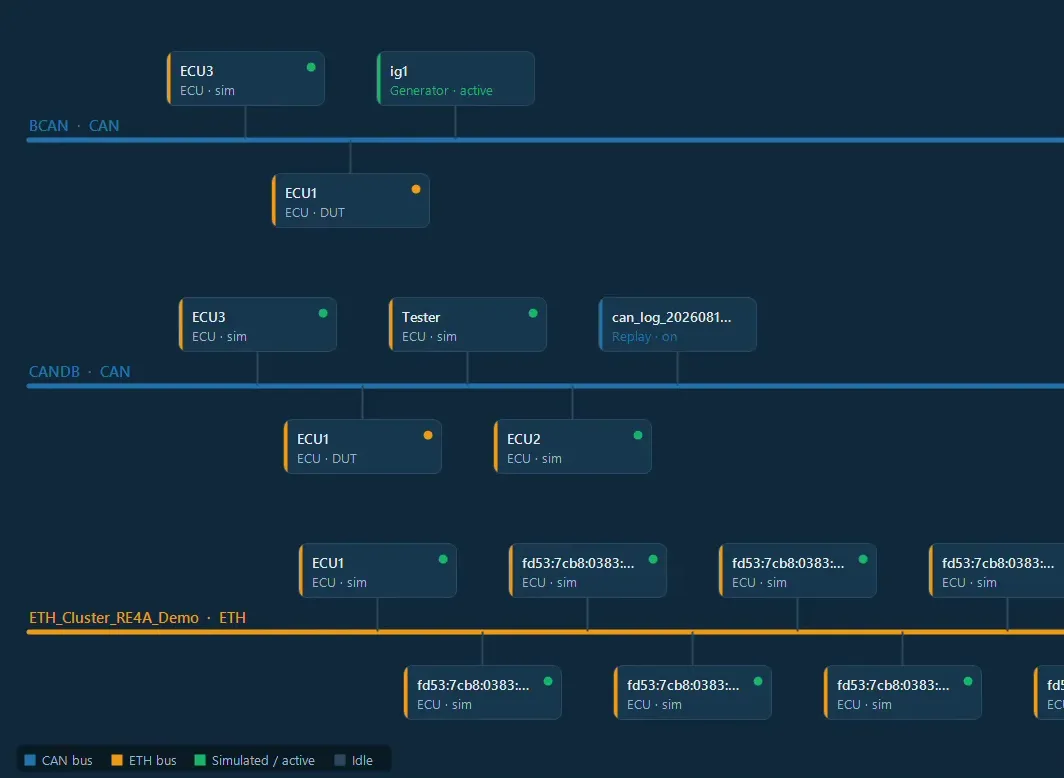
도구가 나머지 노드를 모두 재현하므로, 첫 ECU가 도착한 날부터 벤치 작업을 시작할 수 있습니다.
가져온 DBC나 ARXML로 주기 트래픽을 재구성하므로, ECU가 조용한 버스에 놓이는 일이 없습니다.
가상 CAN 채널이면 버스 하드웨어 없이 전체 구성을 돌릴 수 있습니다. 평가를 위해 아무것도 보낼 필요가 없습니다.
범위
기능
시험 대상 ECU를 뺀 모든 노드가 가져온 매트릭스대로 주기 프레임을 보냅니다.
CAN은 BLF로, 이더넷은 PCAP으로 기록합니다. 기록된 타이밍으로 재생하고 ECU 자신의 프레임은 제외합니다.
어느 버스에나 단일 프레임이나 주기 스트림을 보냅니다. 이더넷은 IPv4, IPv6, 원시 레이어 2를 지원합니다.
선언된 신호 하나에 원하는 값을 넣으면 주기 페이로드가 그 자리에서 갱신됩니다.
시뮬레이션 노드마다 JavaScript를 씁니다. 트래픽에 반응하고, 프레임을 보내고, UDS를 실행하고, 판정을 기록합니다.
신호 플롯, 데이터베이스 탐색기, 진단 콘솔, 그리고 캡처를 디코딩하는 트레이스 뷰어.
실제 동작
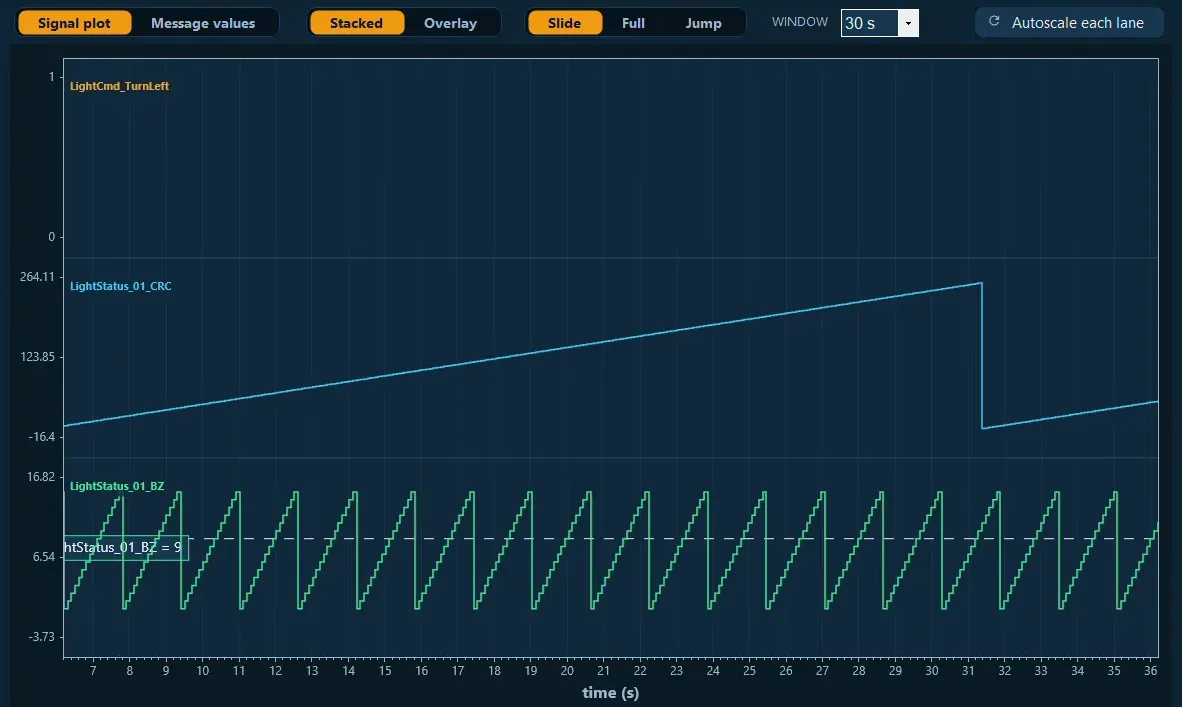
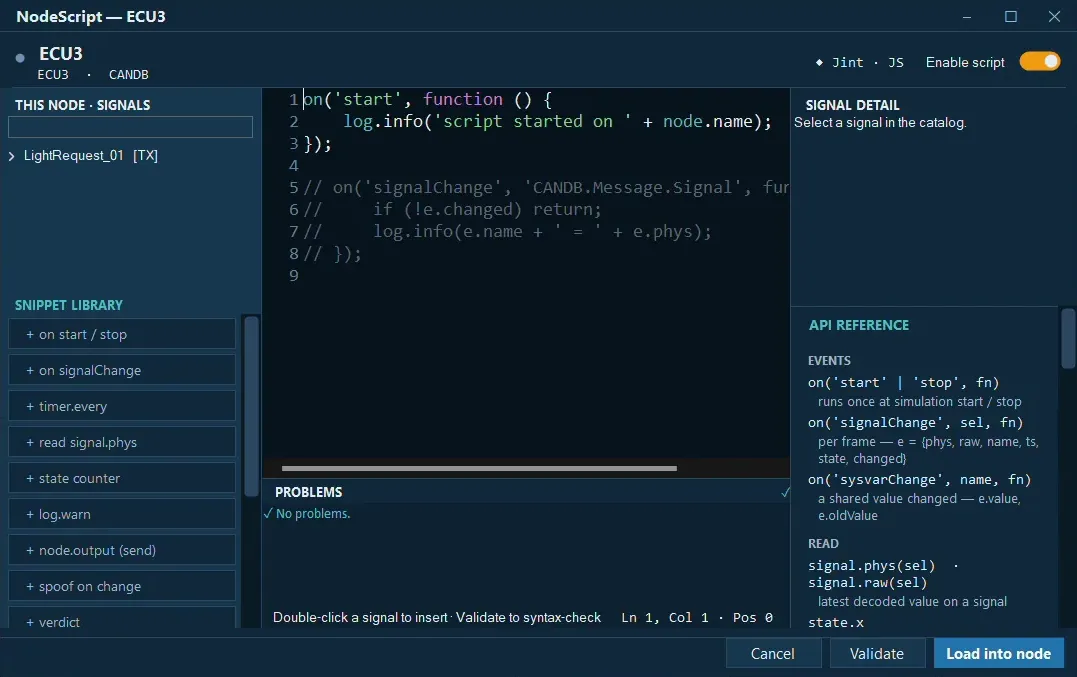
Testing Simulation은 Testing Studio의 Simulation 에디션입니다. Pentest 또는 Fuzz 에디션에 추가하거나, 벤치용으로 단독으로 라이선스할 수 있습니다.
데이터시트